| 会员中心 | 设为首页 | 添加收藏 |
 |
| 当前位置:首页 > 供应信息 > 产品信息 > |
管道水下机器人:中央空调风管检测机器人 |
更新时间:2026-10-27 08:15:03 |
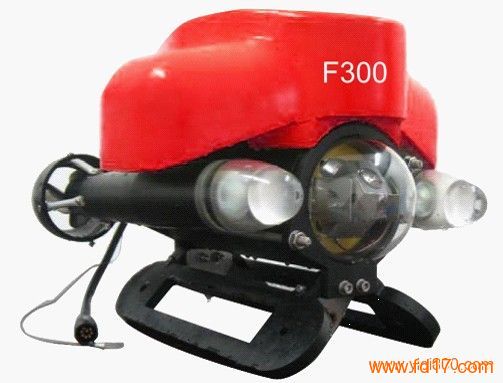
管道水下机器人地下雨水管道内部检测、自来水管道内部检测 内陆湖泊检查、海洋潜水勘探、潜水员监测 协助电影拍摄、港口及航道安全事故和犯罪现场调查、科学与研究 系统的优点: -小巧灵活,便于携带 -性价比高,用途广泛 -部署简单,容易操控 该系统为动力装置,并能通过控制台完全控制系统 系统概况 电源需求:800瓦,200~240VAC 系统总重:45KG 运输箱:两个防水野外运输箱 用户手册:纸质版、电子版 系统工具包:基本工具包 保修:一年 机器人主体 机械参数 尺寸:长度 410mm;宽度295mm;高度280mm 重量:10KG 材质:表面阳极氧化的6061 T6铝 最大深度:150m 推进器 水平:两个配备有100mm螺旋桨和导流罩的推进器 垂直:一个配备有75mm螺旋桨和导流罩的推进器 航行速度:1.5米/秒(3节) 传感器 灯光 深度传感器 前置高效率卤素灯 姿态倾斜传感器 功率:35W 电子罗盘 后置LED照明灯 水温 摄像机 前置:内置云台,镜头俯仰140度 色彩标准:PAL制式(NTSC可选) 分辨率:530电视线 镜头焦距:2.8mm 光圈:F2.0 后置:摄像机 分辨率:420电视线 主运输箱 尺寸:L663*W496*H338mm 控制系统 显示 15英寸液晶显示器 复合端子视频输出 控制 专用操纵杆控制水平移动和灯光 垂直深度控制 控制箱尺寸:L411*W321*H165 mm 重量:5.5KG 水下电缆 长度:100米 水下综合专用缆,电缆间可快速对接 系统供电220V交流或12V直流 工具包配重块、主球罩、密封件、维修工具 增强模块(选配) 增强的控制系统,可使用笔记本电脑进行控制,可外接游戏手柄,控制更轻松。 可增加水质,声纳,超声波测厚等多项传感器,完成更复杂的任务。 中央空调风管检测机器人管道潜望镜 管道内窥仪电力巡检仪 CCTV视频检测仪二弯角软性电子内窥镜 |
中央空调风管检测机器人中央空调风管检测机器人是深圳市施罗德工业测控有限公司自主研发的一款新型的检测机器人。根据我公司多年的施工经验和施工现场操作的实践证明,这款检测机器人是目前国内同行中最实用、检测效果最好的新型检测机器人。 根据风管清洗工程的实际施工经验,我们了解到,客户非常希望很全面地了解中央空调风管内的污染情况和灰尘含量多少的情况,因此,我公司研发的这款新型检测机器人体积小巧,适合于在清洗前将空调风管内污染情况通过车载摄像头传输的图像,即时的进行录像后叫给客户观看,使客户很清楚的知道清洗前的污染情况;风管清洗后,再进行一次检测录像,便于清洗前录像的效果对比,清洗前后检测效果非常明显、直观。该款新型检测机器人非常实用,客户满意率100%,并有助于工程款更加顺利的结算。 功能特点: 1.本产品能够对风管内的污染情况进行全面检测,在狭小的风管内能灵活自如,特别适用于超低(高70mm)超窄(宽110mm)的新风管道检测,使风管的每一角落的情况都能清晰的反映在外接监控视频上; 2.操控系统集控制、存储、归档管理、刻录一体化,大容量320G硬盘可永久保存视频资料; 3.高分辨率原装进口索尼CCD摄像头全视角对检测局进行观察,可水平360°旋转和俯仰360°旋转,保证了图像信息更清晰,更完整; 4.车体除了能前进、后退运动,还能原地360°转向,灵活性高; 5.控制直观,操作简单,低成本维护。 主要技术参数: 摄像与照明 540线工业级彩色摄像头 可水平旋转360°旋转 俯仰360°旋转 强光LED光源 行驶车速 DC12V0.3米/秒 工作电压 DC12V 方向控制 车体可前进、后退 可360°原地旋转 控制方式 25米线控 运动方式 轮式 车体净重 10KG 车体材质 铝镁合金 车体尺寸 长105mmX宽85mmX高80mm 爬坡角度 40度 操作说明: 1.在使用之前请务必阅读本说明书,严格按照说明书上操作,任何不符合操作所引起的事故责任,我公司概不承担责任。 2.本机器人因直接使用DC24V供电,在通电之前一定要把所有连接线接好;插好。不能带电去搬动机器人,中途如要拆机器人与操作平台连线,请先把电源插头拔掉再进行,以防发生意外。 3.本机器人在潮湿环境下不适合使用,以防发生意外。 部件说明: ① 车灯 ② 摄像头 ③ 摄像头平台 ④ 机器人行走导向轮 ⑤ 履带板调节轮 ⑥ 机器人行走主动轮 ⑦ 机器人机身 ⑧ 航空插座 操作步骤及注意事项: 准备阶段: 1、连接航空控制插头至操作平台和检测机器人尾座。注意插头的方向,对好位置后,一插到位,并旋紧固定螺母。 2、连接操作平台的电源线,注意插到位。 3、连接控制盒线控插头至操作平台,注意插到位。 4、连接视频线至操作平台和电脑主机。 5、连接操作平台的信号控制插头至电脑主机。 操作阶段: 1、打开操作平台电源开关,电源指示灯。 2、打开录像控制开关,按面板操作录像。 3、打开液晶显示器开关。 4、将机器人放入风管内。 5、打开车灯开关。 6、点击“开始录像”菜单,开始录像。 7、如无异常情况,则启动操作平台自动开关,开始检测风管内部情况。 8、监视显示画面,调整检测机器人的行走方向,手动控制前、后、左、右、上、下等按钮。 9、检测完毕后,取回机器人,关闭操作系统,拔下电源及所有插头。 注意事项及解决方法: 1、操作中显示屏出现雪花点图像。 解决方法:按录像开关,图像画面马上现实,如无反应,则关闭操作平台电源开关,重新启动电源,即可出现画面。 2、操作平台断电无电源。 解决办法:首先检查电源插座是否插好,如无问题则检 查操作平台的电源插座里的保险管是否烧毁,如确认则更换3A的保险管。 |
 |
热门产品 |  |
 |

|